Por qué falla el sensor de visión inferior del dron sobre nieve
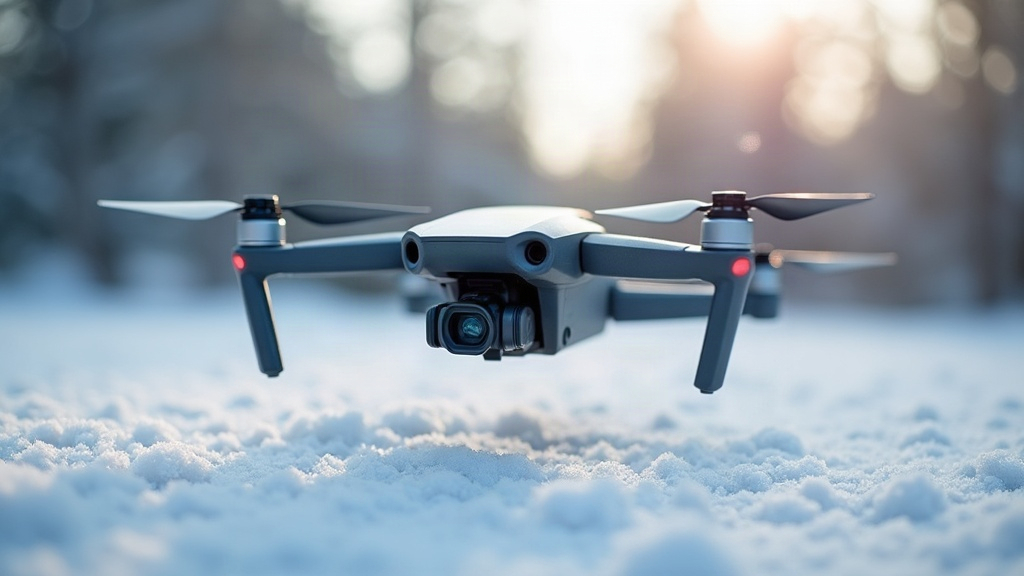
Por qué el sensor de tu dron se vuelve loco sobre la nieve (y cómo evitarlo)
Si tu dron empieza a “flotar” de forma errática, pierde altura de repente o te suelta un error de posicionamiento justo cuando vuelas bajo sobre un jardín cubierto de nieve, no es mala suerte. Es el sensor de visión inferior (el VPS, Vision Positioning System) que está fallando por culpa de esa superficie blanca y uniforme que tiene debajo. Aquí te explico el porqué técnico y, sobre todo, qué hacer para seguir volando seguro en invierno.
Cómo funciona el sensor de visión inferior
El sensor VPS de la mayoría de drones de consumo (DJI, Autel y similares) combina una o dos cámaras ópticas con sensores de ultrasonido o ToF (tiempo de vuelo). Su trabajo, en el fondo, es sencillo:
- Detectar patrones visuales (texturas, bordes, contrastes) en el suelo.
- Calcular el desplazamiento del dron comparando fotogramas consecutivos, como hace un ratón óptico gigante bajo la carcasa.
- Complementar al GPS para mantener la posición estable en interiores o cuando la señal es débil.
Para que todo esto funcione, el algoritmo necesita una cosa muy concreta: contraste y textura. Y ahí es justo donde la nieve se convierte en un problema serio.
Por qué la nieve rompe el sensor
1. Falta de textura y contraste
Un césped nevado es, para la cámara, casi una hoja en blanco. Sin manchas, sin hierba visible, sin sombras marcadas ni variaciones de color, no hay puntos de referencia que rastrear entre fotogramas. El algoritmo literalmente “no tiene nada que seguir”. Es como pedirle a alguien que calcule su velocidad mirando una pared pintada de blanco.
2. Reflexión excesiva de luz (sobreexposición)
La nieve refleja entre un 80 y un 90% de la luz solar que le llega. Eso satura el sensor óptico y genera imágenes sobreexpuestas, prácticamente “quemadas”, donde se pierde todo el detalle que el sistema necesita para calcular el movimiento.
3. Interferencia en sensores de ultrasonido o ToF
La nieve fresca y esponjosa absorbe buena parte de las ondas ultrasónicas en lugar de reflejarlas limpiamente. Resultado: la medición de altura y distancia al suelo sale distorsionada, a veces con varios centímetros de error que el dron interpreta mal.
4. Temperaturas bajo cero
Por debajo de 0 °C la batería rinde peor (puede perder hasta un 30% de su capacidad útil en frío extremo) y los componentes ópticos tienden a empañarse o acumular escarcha en la carcasa del sensor. Si la lente se tapa, el dron se queda directamente “ciego” por abajo.
Síntomas típicos de este fallo
- Mensaje de “Vision System Error” o “No se puede calibrar la posición”.
- El dron se desplaza lateralmente solo (drift) cuando debería mantenerse quieto en el aire.
- Vibraciones o “saltos” bruscos en vuelos a baja altitud.
- Aterrizaje automático impreciso o directamente cancelado a mitad de maniobra.
Qué hacer: soluciones prácticas
Antes de volar
- Revisa el pronóstico: nada de despegar con nevada activa o niebla, ahí el problema se multiplica.
- Limpia los sensores: un paño de microfibra seco basta para retirar escarcha o condensación de las lentes inferiores.
- Calienta la batería: llévala en un bolsillo interior o cerca del cuerpo antes del despegue. El frío no solo reduce la autonomía, también afecta a la precisión de los sensores.
Durante el vuelo
- Desactiva el VPS manualmente si tu modelo lo permite (modo ATTI o modo deportivo en DJI) y apóyate solo en GPS, siempre que tengas señal estable (6 satélites o más como referencia razonable).
- Evita quedarte parado a baja altura sobre nieve; gana altitud nada más despegar para depender más del GPS que de la cámara inferior.
- Vuela con luz difusa, al amanecer, al atardecer o con cielo nublado, para reducir la sobreexposición por el reflejo.
Para el despegue y aterrizaje
- Usa una plataforma de despegue: un cartón, una base antideslizante o incluso una toalla oscura. Rompe la uniformidad blanca y le da al sensor algo concreto donde fijarse.
- Si no llevas plataforma, despega con el dron en la mano, a una altura segura, antes de soltarlo. Así evitas que intente calibrar directamente sobre nieve pura.
Después del vuelo
- Deja que el dron se aclimate a temperatura ambiente antes de guardarlo, para que no se forme condensación interna.
- Revisa las lentes del sensor por si ha quedado humedad residual escondida.
Conclusión
El sensor de visión inferior falla sobre nieve porque pierde el contraste y la textura que necesita para rastrear el movimiento, y encima sufre sobreexposición por el reflejo solar y posibles interferencias en el ultrasonido. La solución tampoco es ningún misterio: desactiva el VPS cuando puedas, gana altitud cuanto antes, usa una plataforma con contraste visual para despegar y protege los sensores del frío y la humedad. Con esas precauciones de nada, puedes disfrutar de vuelos invernales espectaculares sin sustos ni aterrizajes forzosos a medio metro de donde no tocaba.