Capteur de vision vers le bas en panne sur neige : solutions
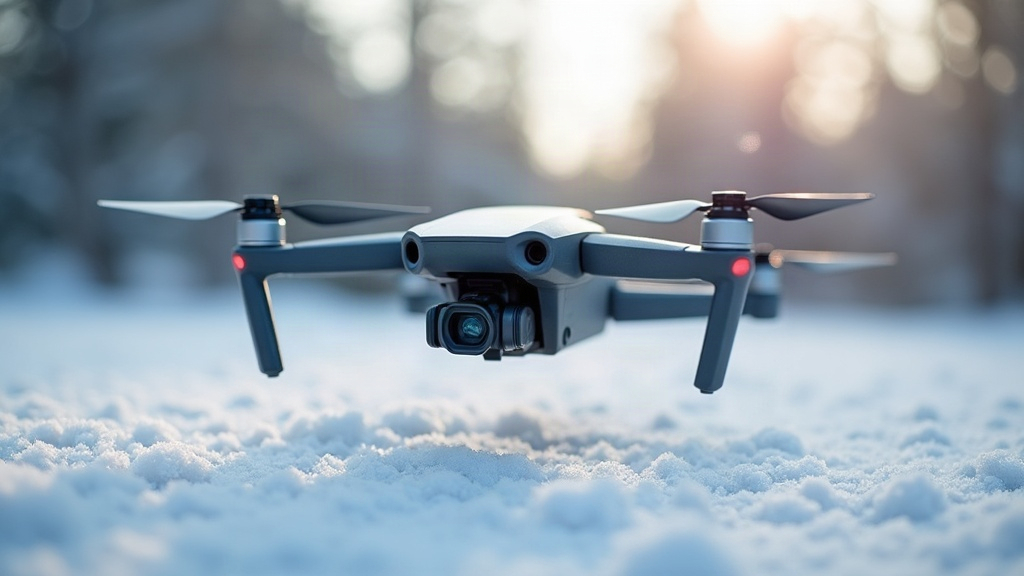
Si votre drone se met à dériver bizarrement en vol stationnaire au-dessus d’une pelouse blanche de neige, inutile de chercher bien loin : le coupable, neuf fois sur dix, c’est le capteur de vision vers le bas (downward vision sensor). Ce petit module optique, censé stabiliser l’appareil en intérieur ou à basse altitude, devient tout bonnement aveugle dès qu’il se retrouve face à une étendue blanche et uniforme. Voyons pourquoi ça arrive, et surtout, comment éviter la galère.
Comment fonctionne le capteur de vision vers le bas
La plupart des drones grand public (DJI Mini, Air, Mavic, Autel, etc.) combinent plusieurs technologies :
- Des caméras optiques orientées vers le sol, qui repèrent des motifs de texture (herbe, gravier, fissures dans le béton).
- Des capteurs infrarouges ou ToF (Time of Flight), qui mesurent la distance au sol.
- Des algorithmes de flux optique, qui comparent des images successives pour calculer le déplacement horizontal.
Sur une pelouse normale, du bitume ou du carrelage, ce système fonctionne remarquablement bien. Le souci commence le jour où toute cette texture disparaît sous dix centimètres de neige fraîche.
Pourquoi la neige pose un problème si particulier
1. Un vide total de contraste visuel
Une pelouse enneigée, c’est presque du blanc pur, sans relief apparent. Or le flux optique a besoin de points de repère (brins d’herbe, petits cailloux, ombres portées) pour calculer un mouvement. Sur de la neige lisse et fraîche, l’algorithme ne trouve littéralement rien à accrocher. Imaginez essayer de suivre un mouvement sur une feuille blanche vierge : c’est exactement ça.
2. Une réflexion de lumière excessive
La neige renvoie énormément de lumière, surtout sous un ciel dégagé à midi. Résultat :
- Le capteur optique sature (surexposition pure et simple),
- Des reflets parasites viennent brouiller l’image,
- Les calculs de distance du capteur infrarouge se faussent.
3. Une réponse erratique du capteur ToF
Certains capteurs infrarouges renvoient des mesures carrément fausses sur la neige. La raison ? La lumière infrarouge pénètre légèrement sous la surface avant de se disperser, ce qui fausse le calcul de l’altitude réelle. Le drone “croit” être plus proche ou plus loin du sol qu’il ne l’est réellement.
4. Le froid et le givre s’en mêlent aussi
Une température très basse peut directement affecter l’électronique du capteur et réduire sa réactivité. Pire : si le drone passe brutalement d’un environnement chaud (votre sac, votre voiture) à l’air glacial extérieur, de la condensation peut se former à l’intérieur du boîtier. Et là, c’est la panne assurée.
Les symptômes qu’on observe en vol
- Dérive latérale incontrôlée en vol stationnaire, alors même que le GPS affiche un signal correct.
- Oscillations verticales, le drone “pompe” en altitude comme s’il hésitait.
- Messages d’alerte du type “Vision System Unavailable” ou “Calibration Error”.
- Atterrissage automatique imprécis, parfois brusque.
Que faire concrètement
Avant le vol
- Vérifiez la météo et la luminosité : évitez de décoller en pleine réverbération solaire sur neige fraîche, surtout entre 11h et 14h.
- Nettoyez les lentilles du capteur : la buée ou la condensation ne font qu’aggraver le problème.
- Privilégiez le GPS/RTK comme source principale de stabilisation plutôt que de vous reposer sur la vision.
Pendant le vol
- Montez plus haut : au-delà de 7 à 10 mètres, de nombreux drones désactivent automatiquement les capteurs de vision vers le bas et se fient uniquement au GPS, ce qui limite drastiquement les erreurs.
- Passez en mode ATTI (Attitude) si votre appareil le permet, pour reprendre un contrôle manuel complet, sans assistance capteur.
- Évitez le vol stationnaire prolongé à basse altitude sur neige : un déplacement continu est bien moins sensible aux pertes de suivi optique qu’un surplace immobile.
Après l’incident
- Recalibrez les capteurs IMU et de vision via l’application du constructeur (DJI Fly, par exemple, propose cette option dans les paramètres de calibration).
- Épluchez les logs de vol pour confirmer que l’erreur vient bien du système de vision, et non d’un problème GPS ou moteur. Ça change tout pour le diagnostic.
- Mettez à jour le firmware : certains fabricants ont justement amélioré la gestion des surfaces à faible contraste dans leurs dernières versions.
Faut-il carrément désactiver le capteur en hiver ?
Pas forcément, non. La meilleure stratégie reste de ne jamais s’y fier comme source unique quand il y a de la neige au sol. Combinez toujours vision et GPS, et réservez l’altitude plus élevée pour vos décollages et atterrissages en zone enneigée.
Conclusion
Le capteur de vision vers le bas n’est pas “cassé” en soi, il est simplement limité par la physique même de la détection optique face à une surface sans texture comme la neige. Une fois ce mécanisme compris, il suffit d’adapter son altitude de vol et de combiner plusieurs sources de positionnement (GPS, vision, ToF) pour éviter la grande majorité des dérives et des atterrissages hasardeux pendant la saison hivernale.